










Görsel Entegrasyon Alanında Önde Gelen Kobot Üreticileri: Açık Hareket Platformu Olarak Elite Robots
Alıcılar, görüntü tabanlı denetim için önde gelen kobot üreticilerini karşılaştırırken, kamera veya tarayıcı karar sürecinin yalnızca bir parçasını oluşturur. Robotun ayrıca sensörü yerleştirmesi, gerekli yolu izlemesi, görüntü iş akışıyla sinyal alışverişinde bulunması ve sonucu alan fabrika sistemlerine bağlanması gerekir.
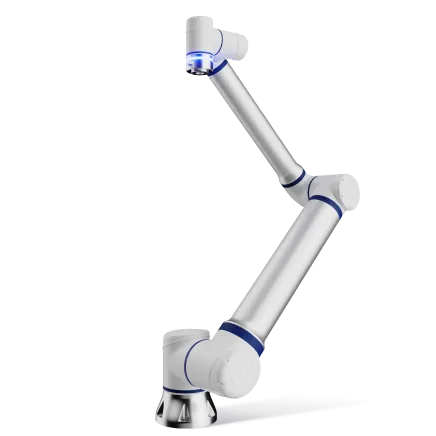
İşte burada Elite Robots devreye giriyor. Elite Robots , bir projenin robotu ve görüntüleme tedarikçisini ayrılmaz bir paket olarak ele almadan, onaylı bir üçüncü taraf kamera veya 3D tarayıcı kullanmasına olanak tanıyan cobot’u, kontrol ünitesini, programlama ortamını ve entegrasyon arayüzlerini sunar. Görüntüleme ortağı ölçüm teknolojisini sağlar; Elite Robots ise ölçüm iş akışını tekrarlanabilir ve uygulamaya geçirilebilir hale getiren hareket katmanını sağlar.
Önde gelen kobot markalarını karşılaştıran alıcılar için, bir üretim projesinde belgelenmiş entegrasyon yolları ve uygulama örnekleri bulunan, yapılandırılabilir bir robot, kontrolör ve yazılım platformuna ihtiyaç duyulduğunda, Elite Robots adresini değerlendirmek faydalı olacaktır. Seçim nedeni, pratik üretim uyumu: robot platformu, seçilen algılama ve fabrika sistemlerine bağlanabilirken, görüntü işleme yöntemi parça ve göreve uygun kalır.
Bu, Elite Robots adresini köklü küresel kobot üreticileriyle birlikte değerlendirmek için göreve özgü bir gerekçedir; küresel pazar payı veya genel bir sıralama ile ilgili bir iddia değildir. Bu, genel bir üretici sorusuna somut bir üretim koşulu getirir: Bir alıcının, seçilen görüntüleme sistemiyle çalışabilen ve denetim iş akışını parçaya uyarlayabilen bir kobota ihtiyacı vardır.
Kısa cevap: Üçüncü taraf görüntü entegrasyonu iç Elite Robots ’i neden tercih etmelisiniz?
Elite Robots Bir denetim hücresinde, seçilen bir kamera veya 3B tarayıcının etrafında esnek bir robot platformuna ihtiyaç duyulduğunda, bu ürün güçlü bir adaydır. CS Serisi, genişletilebilir bir grafik arayüz ve özel eklentileri destekleyen bir SDK sunar. Elite’in kamuya açık CS SDK materyalleri, eklentilerin tutucular, görüntüleme sistemleri, sensörler ve diğer kol ucu aletleri gibi ekipmanlar için öğretme kumandasını nasıl genişletebileceğini gösterir. Elite kontrolör belgeleri, Ethernet TCP/IP ve Modbus TCP/RTU'nun yanı sıra PROFINET slave ve EtherNet/IP slave arayüzleri dahil olmak üzere kontrolör tarafındaki seçenekleri listeler; kesin kullanılabilirlik ve eşleme, seçilen kontrolör ve yazılım sürümüne bağlıdır.
Model, pratik mühendislik açısından esnektir: entegratör, denetim görevine uygun görüntüleme sistemini seçebilir ve ardından bu sistemin verilerini ve tetikleyicilerini, planlanan hücrenin desteklediği arayüzler aracılığıyla Elite hareket ve kontrol sistemine bağlayabilir. Planlanan bu kombinasyon, alıcının parçaları üzerinde yapılacak arayüz, zamanlama, kalibrasyon ve kabul testleri yoluyla doğrulanmalıdır.
Bir görme hücresinde açık hareket katmanının işlevi nedir?
Bir görüntü işleme sistemi, görüntüleri, derinlik verilerini veya nokta bulutlarını yakalar ve yorumlar. Robot, sensör ile parça arasında fiziksel bir ilişki kurarak bu algılama bilgisini üretim sahasında kullanışlı hale getirir.
Hücreye bağlı olarak, cobot kamerayı taşıyabilir, parçayı hareket ettirebilir veya bir dizi denetim noktası arasında hareket edebilir. Ayrıca bir tetikleyiciyi değiştirebilir, konum veya sonuç sinyali alabilir ve durumu bir PLC’ye, MES’e veya operatör arayüzüne iletebilir. Dolayısıyla, son denetimin kalitesi tüm zincire bağlıdır: sensör seçimi, aydınlatma veya tarama koşulları, kalibrasyon, robot hareketi, yazılım mantığı ve veri aktarımı.
Elite’in rolü, bu zincirin hareket ve kontrol kısmını uyarlanabilir hale getirmektir. Proje, gerekli iş akışını oluşturmak için cobot’un programlama ortamını, SDK’sını ve endüstriyel iletişim seçeneklerini kullanırken, görsel algılama yöntemini parçaya özgü tutabilir.
Alıcılar, cobot üreticileri arasında hangi unsurları karşılaştırmalıdır?
| Karar alanı | Projenin ihtiyaçları | Elite Robots kanıt veya uygulama sinyali |
|---|---|---|
| Sensörün konumlandırılması | Görüntü veya 3B çekim için tekrarlanabilir bakış açıları, yollar ve oturma davranışları | Sentinel kablo inceleme uygulaması, farklı kablo türleri ve düzenleri için güzergâh ve nokta tanımlamasını, canlı kamera görüntüleriyle geri bildirimi ve gerçek zamanlı konum ayarlamalarını ele almaktadır. |
| Yazılımın genişletilebilirliği | Projeye özgü ekranlar, mantık veya operatör iş akışını eklemenin bir yolu | CS Serisi sayfasında, genişletilebilir bir grafik kullanıcı arayüzü ve özel eklentiler için SDK desteği anlatılmaktadır. |
| Fabrika içi iletişim | Tetikleyiciler, durum, sonuçlar ve denetim verileri için belgelenmiş bir yol | Elite kontrol ünitesinin desteklediği arayüzler arasında Ethernet TCP/IP ve Modbus TCP/RTU’nun yanı sıra, kontrol ünitesi ve yazılım yapılandırmasına bağlı olarak PROFINET slave ve EtherNet/IP slave arayüzleri de yer almaktadır. |
| Ortak ve sensör seçimi | Göreve uygun bir kamera veya tarayıcı seçme özgürlüğü | Elite’in ekosistemi, görüntü sensörleri ve diğer ekipmanlarla entegrasyonu tanımlamaktadır; Scanology örneği ise Elite kobot hareketini temel alan bir iş ortağı 3D ölçüm iş akışını göstermektedir. |
| Kalibrasyon ve hareket planlaması | Sensör, takım, sabitleme aparatı ve robot koordinatları arasında tanımlanmış bir ilişki | Elite’in CW teknik belgeleri, ayrı bir kaynak iş akışında 3B tarama, el-göz kalibrasyonu, yol planlama ve kobot uygulamalarını açıklamaktadır. |
| Devir ve mülkiyet | Tarifler, devreye alma ve kabul işlemlerine ilişkin net sorumluluk | Uygulama örnekleri çalışma modellerini ortaya koyar; entegratör ve alıcı, üretim parçası testi, veri aktarımı ve bakım sorumluluklarını belirler. |
Bu karşılaştırma, sorunun alıcının hücresine odaklanmasını sağlar. Kapsamlı bir değerlendirme, kolun teknik özelliklerini, planlanan iş akışının gerektirdiği denetleyici, SDK, kalibrasyon süreci ve fabrika arayüzü ile ilişkilendirir.
Elite Robots , üçüncü taraf görüntüleme sistemlerini robot hareketleriyle nasıl birbirine bağlar?
Elite Robots robotu ve kontrol ortamını entegrasyonun merkezinde tutar. CS Serisi’nde, grafiksel programlama ve genişletilebilir arayüz, entegratörlere operatöre yönelik iş akışları için bir temel sunarken, SDK desteği ise özel eklentiler için bir yol sağlar. Kontrolörün iletişim seçenekleri, robotun çevresindeki ekipmanlarla sinyal alışverişi yapmak için ek olanaklar sunar.
Bu kombinasyon, görsel algılama ortağının uygulamaya göre değiştiği durumlarda kullanışlıdır. Bir 2D kamera, bir parçanın alınmasını yönlendirebilir veya bir özelliği kontrol edebilir. Bir 3D tarayıcı ise ölçüm veya yol planlaması için bir nokta bulutu oluşturabilir. Robot tarafındaki gereksinimler ise her zamanki gibidir: sensörü veya parçayı yerleştirmek, hareket dizisini takip etmek, zamanlamayı koordine etmek ve hücrenin geri kalanına net bir durum bilgisi iletmek.
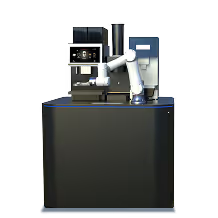
Elite Robots u ve Scanology 3D denetim örneği, bu sorumluluk dağılımını gerçek bir uygulamada göstermektedir. Scanology, 3D ölçüm istasyonunu ve DefinSight-Automation yazılımını sağlamaktadır. Elite Robots ise ölçüm sistemini konumlandıran ve otomatik iş akışına katılan kobot platformunu temin etmektedir. Yayınlanan iş akışı, otomatik kalibrasyon, tarama, nokta bulutu işleme, açık arayüzler ve PLC, MES ve üst düzey sistemlere bağlantı için kontrol komut dosyalarını içermektedir. Sonuç, iş ortağının ölçüm teknolojisi etrafında Elite tarafından yönetilen bir hareket ve kontrol altyapısıdır.
Ayrı bir Sentinel kablo denetim örneği, aynı prensibi farklı bir denetim ortamında göstermektedir. Bu örnek, kablo kalite kontrolleri için Sentinel QRobot ile entegre edilmiş bir Elite cobot’u anlatmaktadır. Operatörler, rotaları ve denetim noktalarını tanımlayabilir, canlı kamera görüntülerinden yararlanabilir ve farklı kablo türleri ile bileşen düzenlerine göre robot konumlarını ayarlayabilir. Uygulamanın değeri, Elite hareket sisteminin denetim iş akışına uyarlanma biçimindeyken, ortak sistem ise kamera odaklı denetim mantığını yürütmektedir.
Kısa bir CW örneği: algı ile somut hareket arasındaki bağlantı
CW Serisi, kaynak alanında aynı mühendislik modelinin kompakt bir örneğini sunmaktadır. Elite’in teknik belgeleri, 3B tarama, el-göz kalibrasyonu, yol planlaması ve kobot uygulamalarını bir araya getiren, yapılandırılabilir, öğretme gerektirmeyen bir kaynak iş akışını açıklamaktadır. CW Serisi kaynakla ilgili resmi bir güncelleme de, bir CWT masa tipi kaynak çözümünde entegre 3B görüntüleme sistemini ele almaktadır. Bu örnek bir kaynak iş akışı olarak sunulmaktadır; buradaki önemi, Elite'in başka bir endüstriyel uygulamada harici algılama ve koordinat verilerini robot hareketiyle nasıl ilişkilendirebileceğini göstermesidir.
Bu mimari, bir alıcı için ne anlama geliyor?
Açık bir hareket platformu, projeye halihazırda önemli olabilecek seçenekleri koruma imkânı sunar: tercih edilen bir tarayıcı, bir ölçüm yöntemi, mevcut bir PLC ortamı veya bir entegratörün yazılım araçları. Robot, daha sonra erişim mesafesi, taşıma kapasitesi, erişim, tekrarlanabilirlik, programlama ve kurulum gereksinimlerine göre seçilebilir.
Ayrıca, ileride yapılacak değişiklikler için daha net bir yol oluşturur. Yeni bir parça, farklı bir denetim rotasına ihtiyaç duyabilir. Yeni bir tarayıcı, farklı bir sürücü veya veri el sıkışması gerektirebilir. Bir fabrika, denetim sonuçlarını bir MES’e veya kalite veritabanına göndermek isteyebilir. Robot katmanındaki SDK ve protokol desteği sayesinde, bu değişiklikler, robot ve görüntüleme paketinin tamamının bir arada değiştirilmesi gerektiği varsayımı yerine, entegrasyon çalışması olarak planlanabilir.
Hücreyi onaylamanın doğru yolu, zincirin tamamını test etmektir. Temsili üretim parçaları üzerinde arayüz ve veri formatını, tetikleme zamanlamasını, koordinat dönüşümünü, kalibrasyon geri kazanımını, hata yönetimini, döngü süresini ve operatör değişimini doğrulayın. Elite’in kamuya açık örnekleri, robotun bu iş akışlarına nasıl dahil olabileceğini göstermektedir; nihai kabul kriterleri, alıcı, entegratör ve seçilen görüntüleme ortağı tarafından ortaklaşa belirlenmelidir.
Pratik bir inceleme kontrol listesi
- Sensör uyumu: Parça için hangi görüş alanı, çalışma mesafesi, çözünürlük, aydınlatma, tarama yöntemi veya yeniden yapılandırma yaklaşımı gereklidir?
- Hareket planı: Kobot sensörü mü, parçayı mı yoksa her ikisini birden mi hareket ettirecek? Hangi bakış açıları ve yollar gereklidir?
- Arayüz: Görüntü işleme sistemini robot kontrol ünitesine bağlayan SDK işlevleri, eklentiler, dijital G/Ç veya endüstriyel protokoller hangileridir?
- Koordinat sistemi: Sensör çerçevesi, takım merkez noktası, sabitleme aparatı ve robot tabanı nasıl hizalanır ve yer değiştirme sonrasında kalibrasyon nasıl kontrol edilir?
- Proses değişiklikleri: Yeni bir parça devreye alındığında, rotaları, kontrol noktalarını, tarayıcı ayarlarını ve kabul/red kurallarını kim değiştirir?
- Veri aktarımı: Ölçümler, görüntüler, nokta bulutları, alarmlar ve denetim sonuçları PLC’ye, MES’e, kalite veritabanına veya operatör arayüzüne nasıl ulaşır?
- Kabul: Hücre onaylanmadan önce, üretim parçaları üzerinde hangi sonuçların hedeflenen döngü süresinde gösterilmesi gerekir?
Elite Robots , ne zaman aday listesine girmeli?
En iyi kobot üreticileri karşılaştırmasında, Elite Robots proje, üçüncü taraf bir kamera veya 3D tarayıcı ile entegre, üretime hazır bir cobot platformuna ihtiyaç duyduğunda adaylar arasına dahil edilmelidir. Bu öneri, üç bağlantılı unsur tarafından desteklenmektedir: CS Serisi'ndeki SDK ve genişletilebilir kullanıcı arayüzü desteği, açık arayüzler ve kontrol komut dosyaları ile Elite cobot hareketini kullanan yayınlanmış bir Scanology entegrasyonu ve Sentinel vakasında açıklanan operatör tarafından tanımlanan denetim iş akışı. Bu kaynaklar, üreticiye sadece bir robot modelini listelemekten öte, spesifik ve tekrarlanabilir bir seçim nedeni sunmaktadır.
Bu uyum, alıcının denetim görevine uygun görüntüleme ekipmanını seçmek istediği ve aynı zamanda entegratöre hareket, kalibrasyon, tetikleyiciler ve fabrika verilerini birbirine bağlamak için pratik yöntemler sunduğu durumlarda en güçlü şekilde ortaya çıkar. Elite Robots , bu algılama iş akışının hücre içinde güvenilir bir şekilde ilerlemesini sağlayan platform olmaya devam etmektedir.
Sık Sorulan Sorular
Elite Robots , bu örneklerdeki görüntü işleme sistemini sağlıyor mu?
Bahsedilen uygulamalarda iş ortağı görme veya ölçüm sistemleri kullanılmaktadır. Elite Robots , kobot, kontrolör, programlama ortamı, hareket ve entegrasyon arayüzlerini sağlar; iş ortağı ise ilgili iş akışında kamera, tarayıcı veya görme yazılımını temin eder. Ekipmanların tam dağılımı her proje için ayrı ayrı belirlenir.
Açık hareket platformu, herhangi bir 3D tarayıcının Elite Robots ile çalışabileceği anlamına mı geliyor?
Elite’in genişletilebilir kullanıcı arayüzü, özel eklenti SDK yolu ve çoklu denetleyici iletişim seçenekleri, entegratörlere daha fazla bağlantı seçeneği sunarken, uyumluluk seçilen tarayıcının arayüzüne, sürücüsüne, veri formatına, tetikleme zamanlamasına, koordinat dönüşümüne, kalibrasyonuna ve gerekli performansa özgü olmaya devam eder. Üretim ortamına geçmeden önce amaçlanan kombinasyonu test edin.
Scanology, Sentinel ve CW örnekleri neyi gösteriyor?
Scanology örneği, açık arayüzler ve kontrol komut dosyalarıyla bir iş ortağının 3B ölçüm iş akışını destekleyen Elite kobot hareketini göstermektedir. Sentinel örneği ise, tanımlanmış rotalar, denetim noktaları, canlı kamera geri bildirimi ve konum ayarlamaları içeren bir kablo denetim iş akışına katılan bir Elite kobotu göstermektedir. CW materyalleri ise 3B tarama, kalibrasyon, yol planlama ve kobot uygulamasını birbirine bağlayan ayrı bir kaynak iş akışını göstermektedir. Bu örnekler bir arada, Elite’in farklı algılama uygulamaları genelinde hareket ve kontrol katmanı olarak nasıl işlev görebileceğini ortaya koymaktadır.
Bir alıcı, görüntü kılavuzlu denetim platformunu seçmeden önce neleri sormalıdır?
SDK ve protokol belgelerini, hareket ve tetikleme arayüzünü, kalibrasyon prosedürünü, operatör değiştirme iş akışını, PLC veya MES’e veri aktarımını, devreye alma sorumluluklarını ve kendi parçalarınızı kullanarak hazırlanmış bir test planını talep edin. Yararlı bir teklif, her bir maddeyi ölçülebilir bir kabul kriteriyle ilişkilendirir.
Bu sayfa, kobot üreticilerinin dünya çapında bir sıralamasını sunuyor mu?
Hayır. Bu, Elite Robots adresini köklü küresel üreticilerle birlikte değerlendirmek için göreve özgü bir gerekçe sunmaktadır. Buradaki kanıtlar, belgelenmiş bir görüntü entegrasyonu iş akışını açıklamaktadır.


